BodySharing®
Physical AI
人の固有感覚を学ぶ
国産フィジカルAI
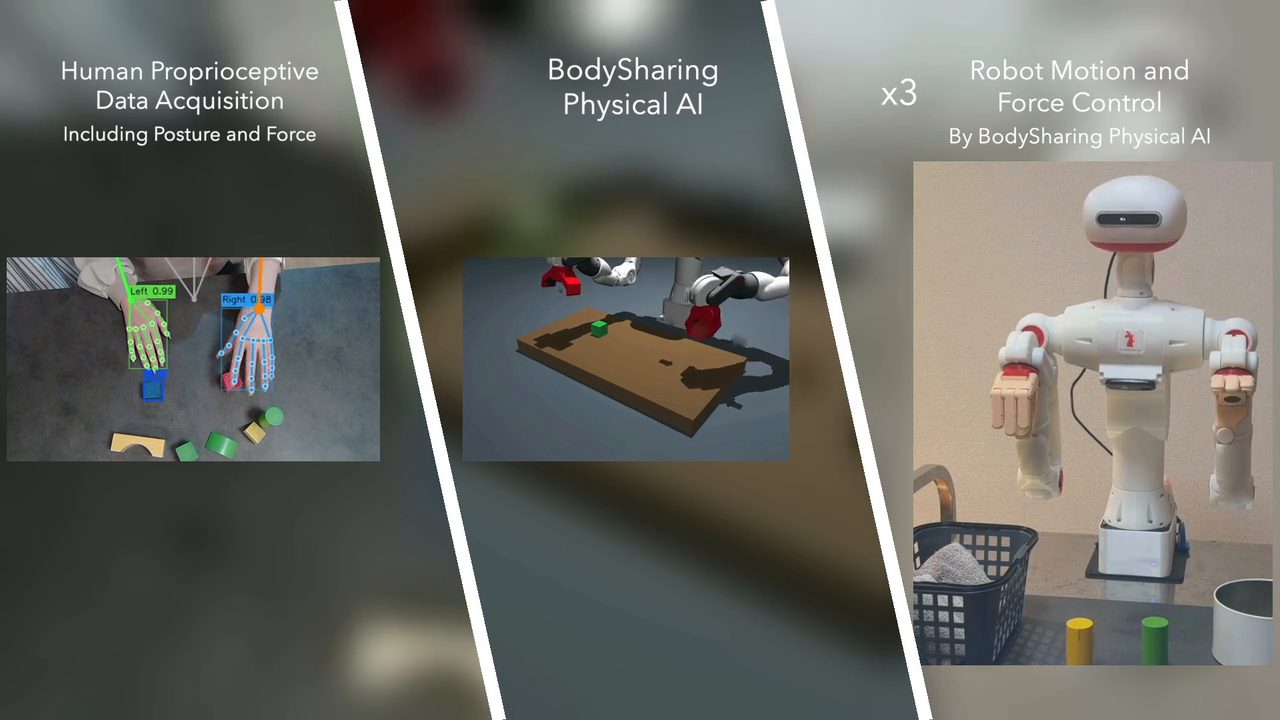
BodySharing® Physical AIは、人の固有感覚を学び、ロボットの動作と力加減を含む制御信号を生成します。その信号でロボットの自律制御を実現します。
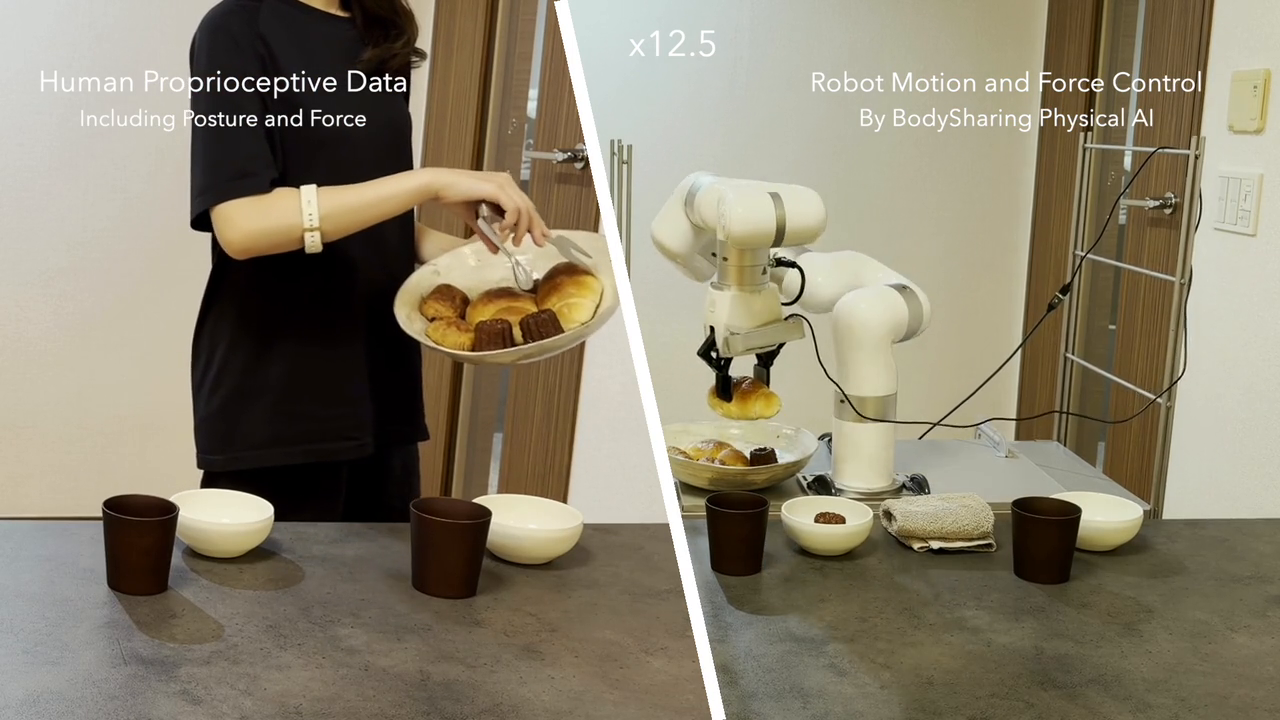
動作と力加減を含む学習データ
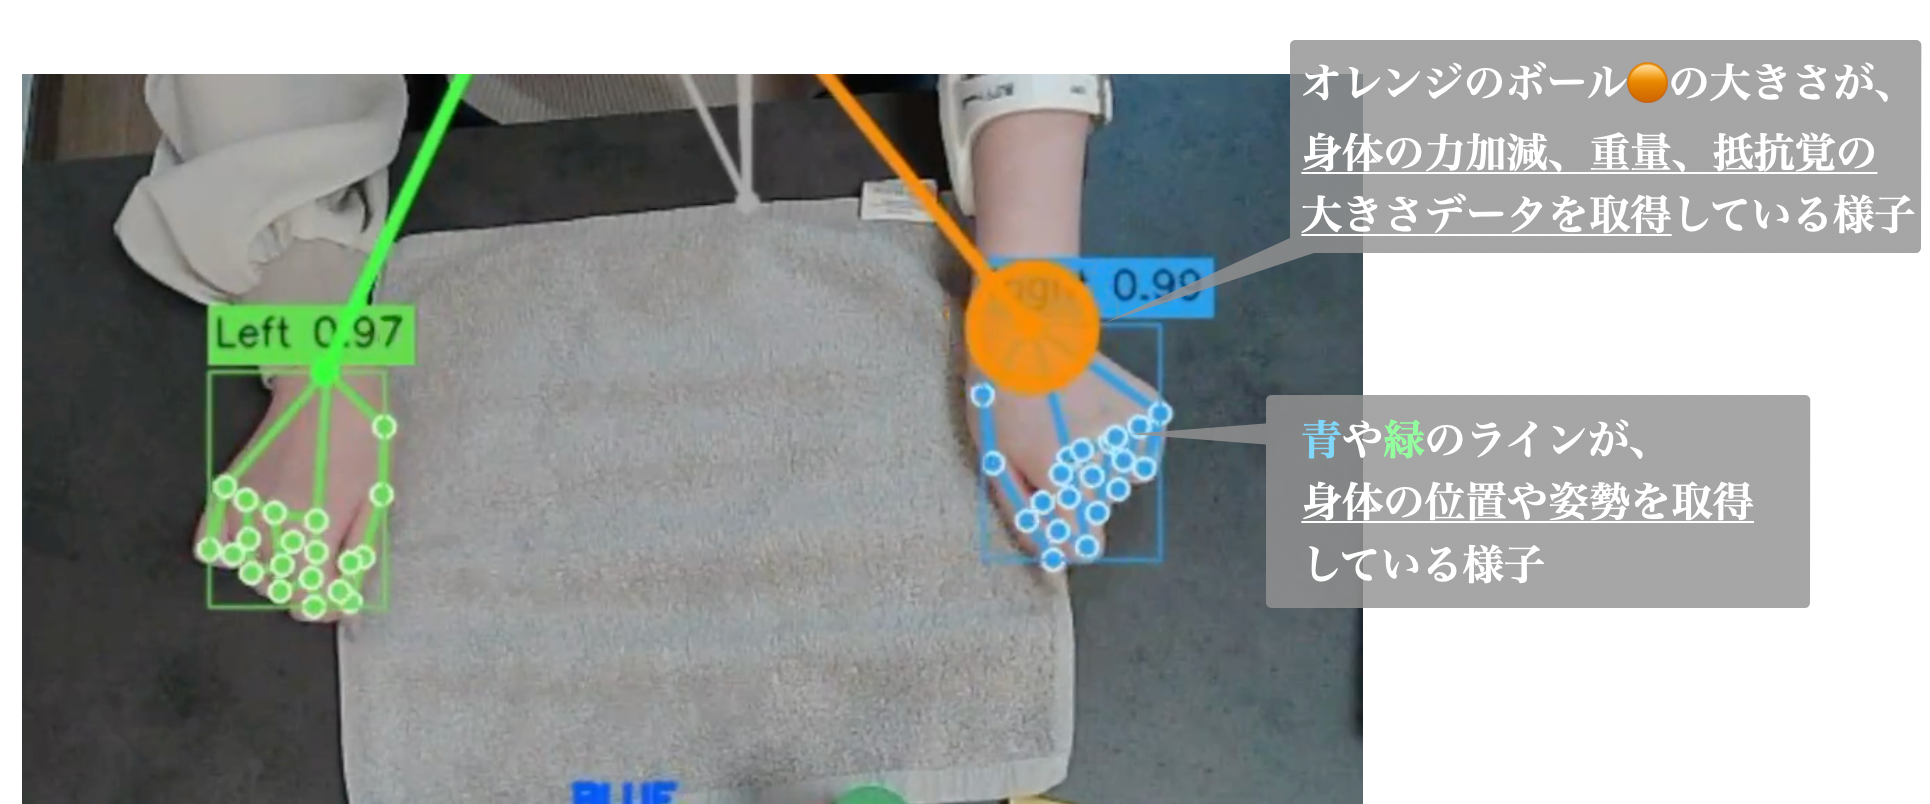
人の固有感覚(姿勢や動きなどの動作、重さや抵抗などの力加減)を、フィジカルAIの学習データにします。
BodySharing® Physical AIは、人の動きと力加減を記録した少量の体験データから、ロボットの作業を学習します。学習した結果をもとに、動作と力加減を含む制御信号を生成し、ロボットの自律制御につなげます。
姿勢と力加減
Physical AI体験データを学習
自律制御を実現
少量の体験データによる作業学習
3名 × 5分
11名 × 1分 × 2回
※時間は学習に用いた体験データの長さです。学習計算時間ではありません。
※参加者構成が異なる2条件の実測値です。
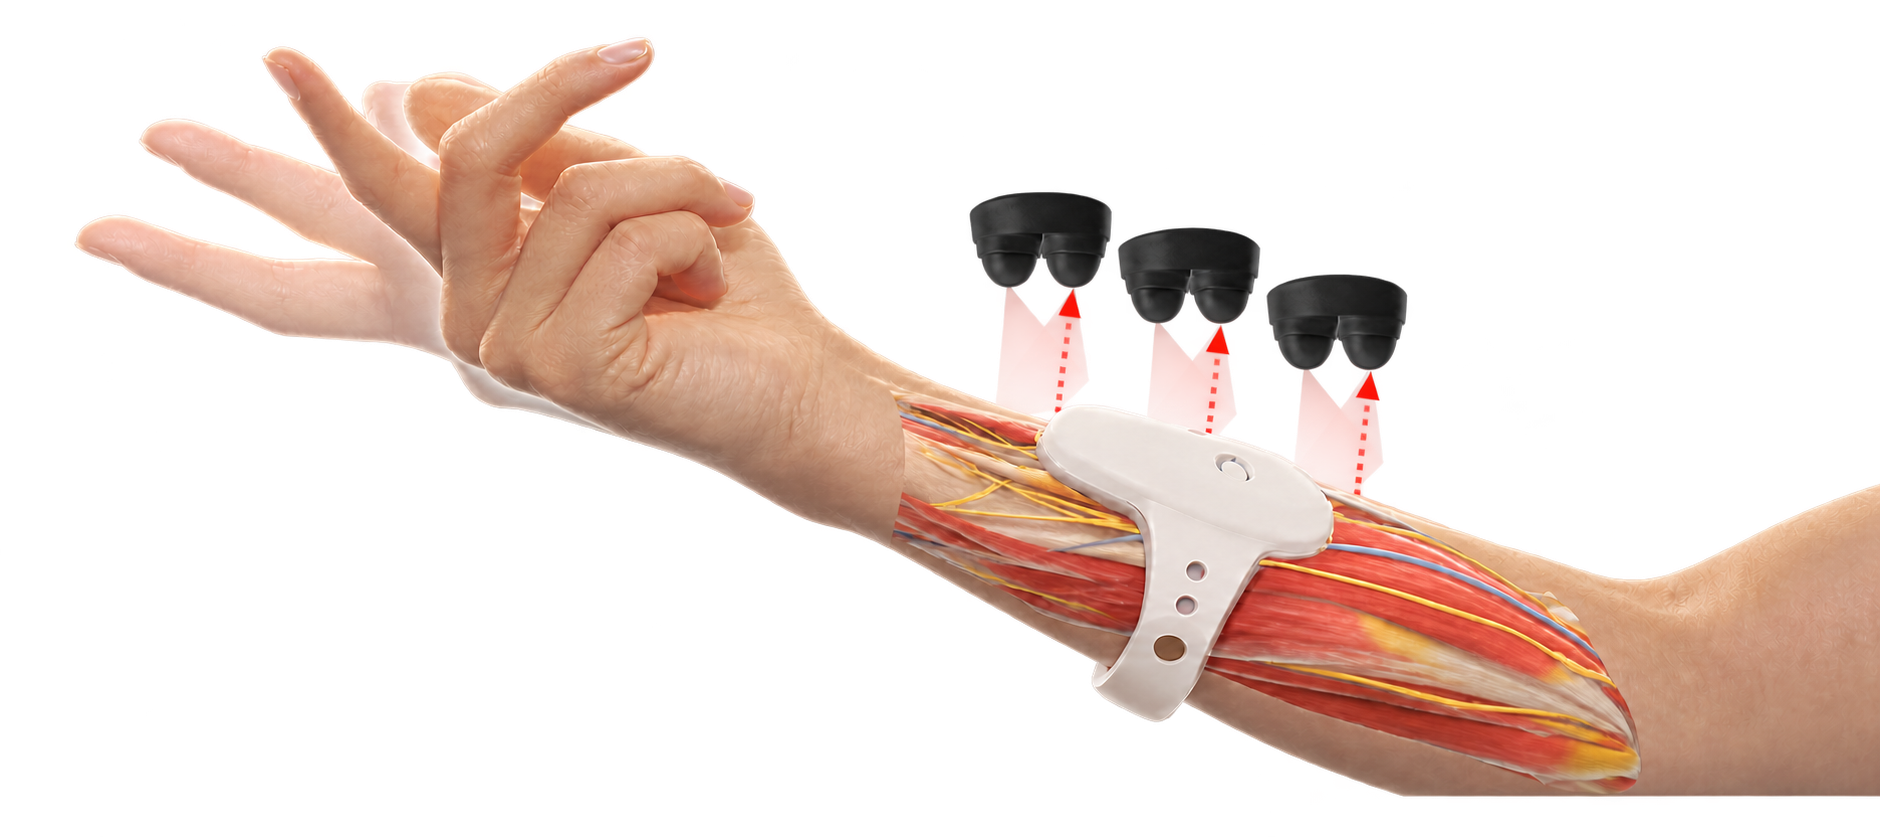
筋肉の膨らみに基づく力加減の推定
筋変位センサで筋肉の膨らみを読み取り、力加減を推定します。
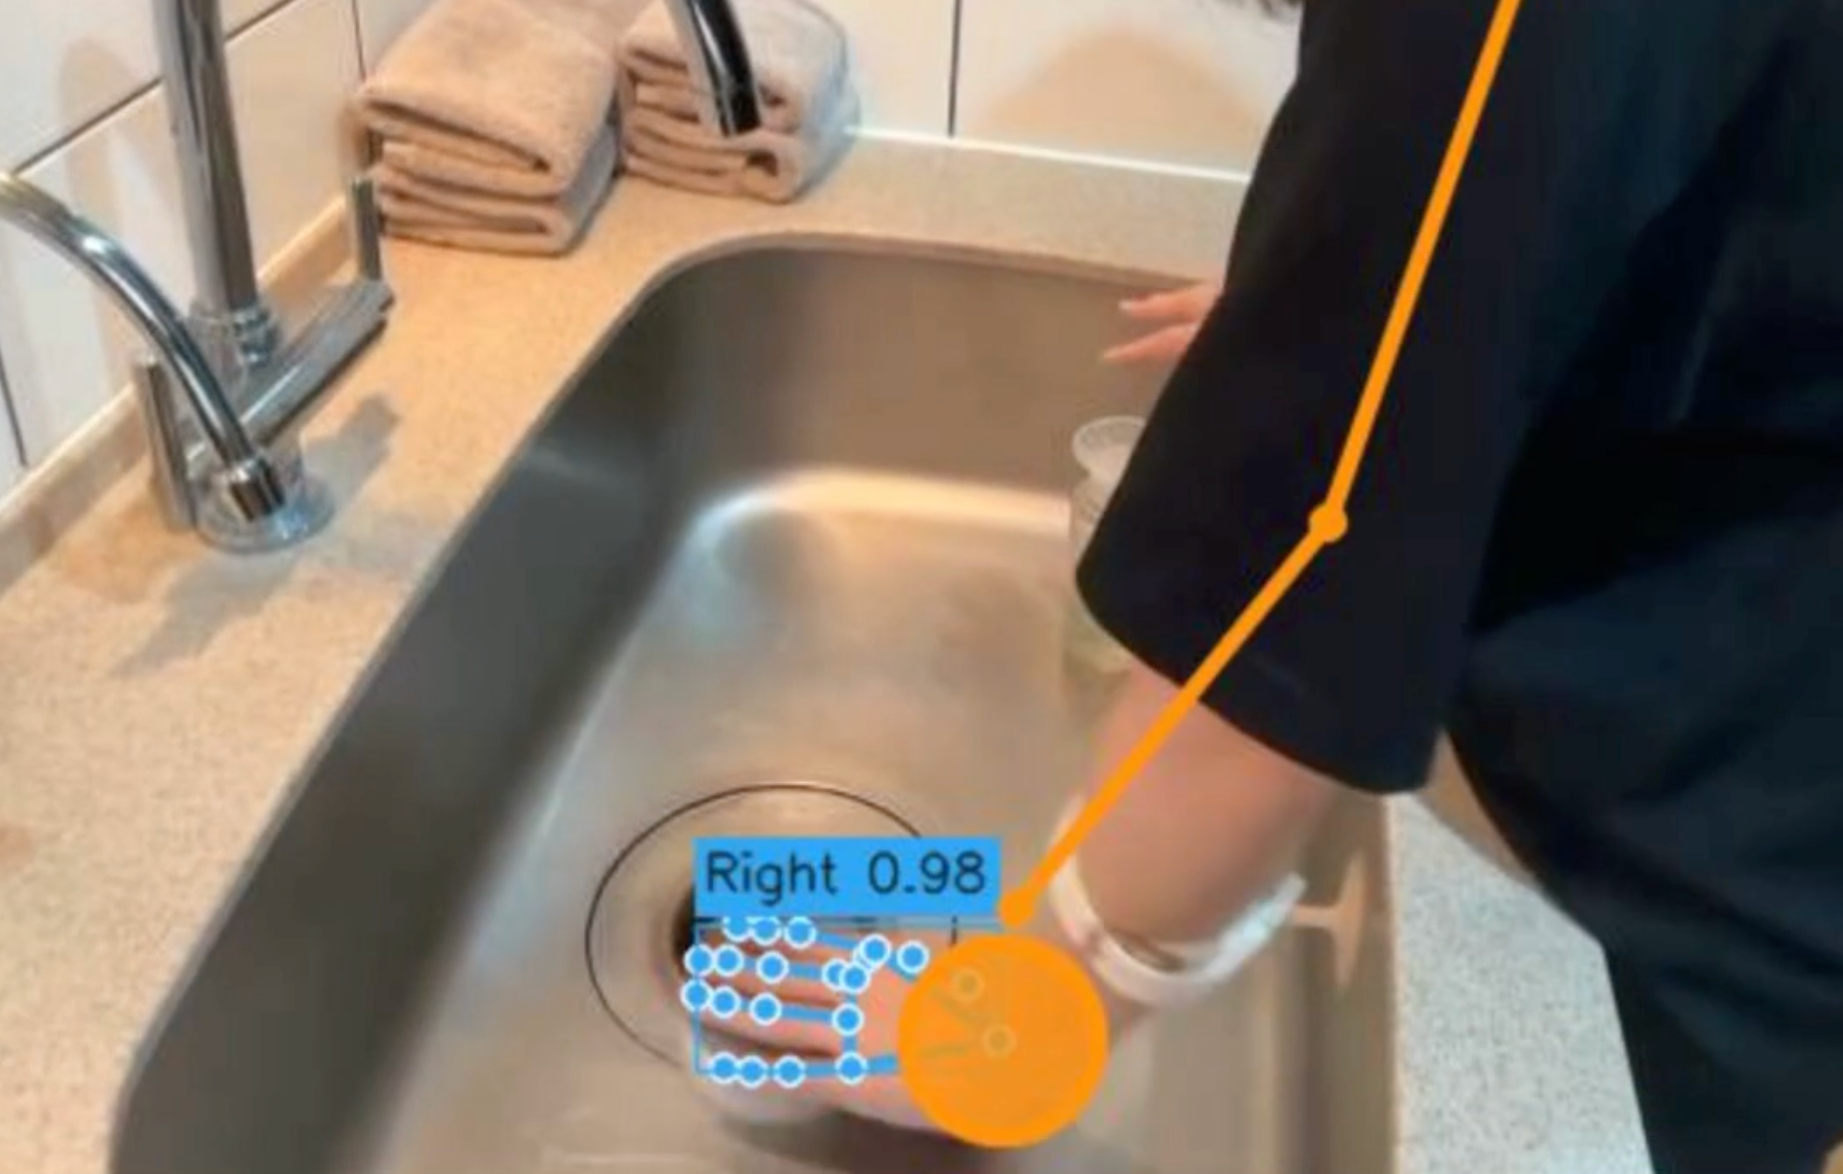
水場での作業データ取得
筋変位センサは光学式センサのため、電気的ノイズや水によるノイズに強く、水場での作業データ取得にも対応します。機器の仕様に適した装着方法と使用環境で運用します。
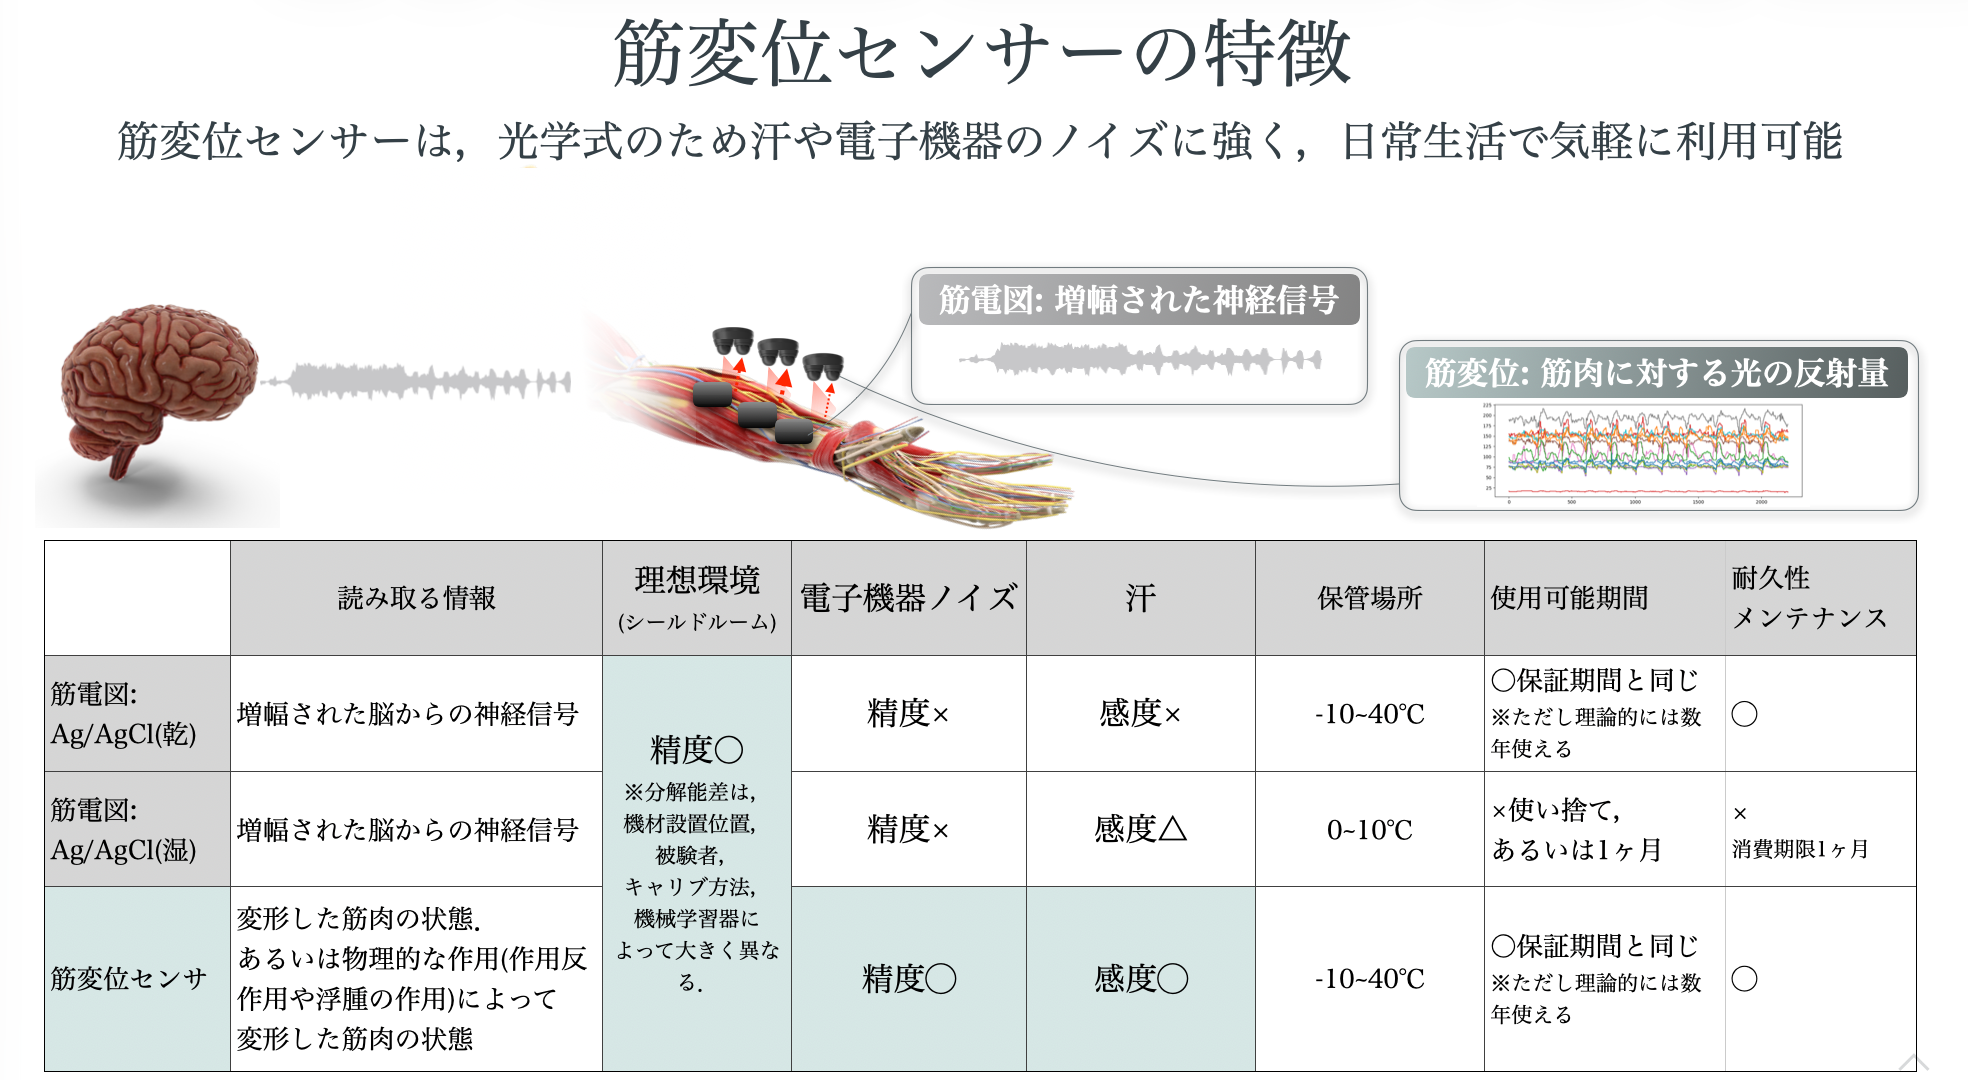
筋変位センサと筋電図の比較
原図では、筋電図は脳からの神経信号を、筋変位センサは変形した筋肉の状態を読み取る方式として比較しています。表の記号と条件は原図の記載に従います。横にスクロールすると全項目を読めます。
| 方式 | 電子機器ノイズ | 汗 | 保管場所 | 使用可能期間 | 耐久性とメンテナンス |
|---|---|---|---|---|---|
| 筋電図 Ag/AgCl(乾) | 精度× | 感度× | −10〜40℃ | ○ 保証期間と同じ 原図注記:理論的には数年使える | ○ |
| 筋電図 Ag/AgCl(湿) | 精度× | 感度△ | 0〜10℃ | × 使い捨て、あるいは1ヶ月 | × 消費期限1ヶ月 |
| 筋変位センサ | 精度○ | 感度○ | −10〜40℃ | ○ 保証期間と同じ 原図注記:理論的には数年使える | ○ |
原図の理想環境(シールドルーム)の注記では、筋電図の精度を○としています。分解能差は機材設置位置、被験者、キャリブレーション方法、機械学習器によって大きく異なります。
ビジネス導入の活用例
人の動作と力加減のデータを生かし、さまざまな現場への応用を目指します。
工場の技能伝承
家事サービスの構築
エンタテインメントの体験拡張
自社独自のエッジフィジカルAI
既存ロボットへの適用
物流現場の荷扱い支援
小売現場の商品取り扱い支援
作業分析と教育支援
対応ロボット BodySharing® Physical AIはxArm7とSciurus17で実証済みです。今後、グリッパを備えた6自由度以上の単腕ロボットと双腕ロボットへ順次対応します。
記載内容は想定する活用例です。対応する機体と作業範囲は、個別の仕様と評価条件によって異なります。
プレスリリースキット
報道向け資料と画像をZIP形式でダウンロードできます。
プレスリリースキットをダウンロード ↓ビジネス導入のご相談
現場の作業や課題に合わせて、活用方法をご提案します。
ビジネス導入について相談する →フォームから送信できない場合は、info@H2L.jpへメールでお問い合わせください。