BodySharing®
Physical AI
学习人的本体感觉
日本研发的物理AI
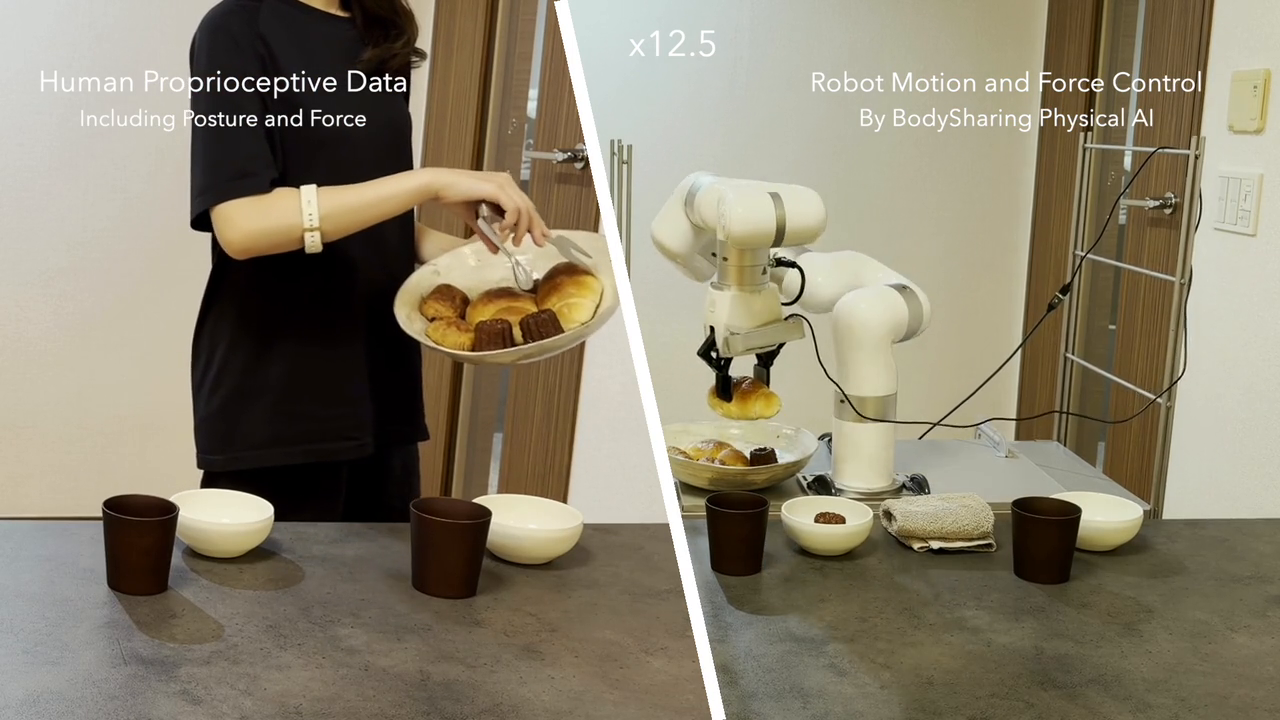
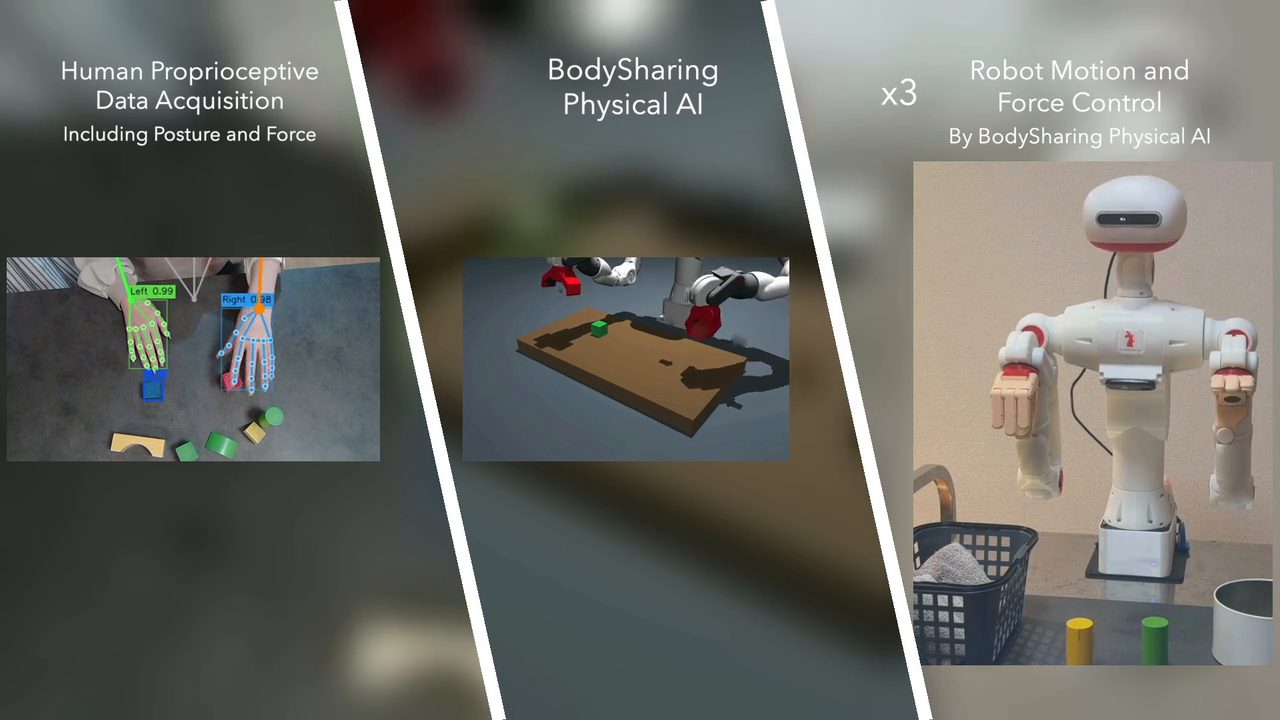
BodySharing® Physical AI学习人的本体感觉,生成包含机器人动作与力度的控制信号,并据此实现机器人的自主控制。
ABOUT
包含动作与力度的训练数据
只需将肌肉位移传感器设备(FirstVR)佩戴在手臂上,架设智能手机或电脑摄像头并启动专用应用程序,物理AI便开始学习。
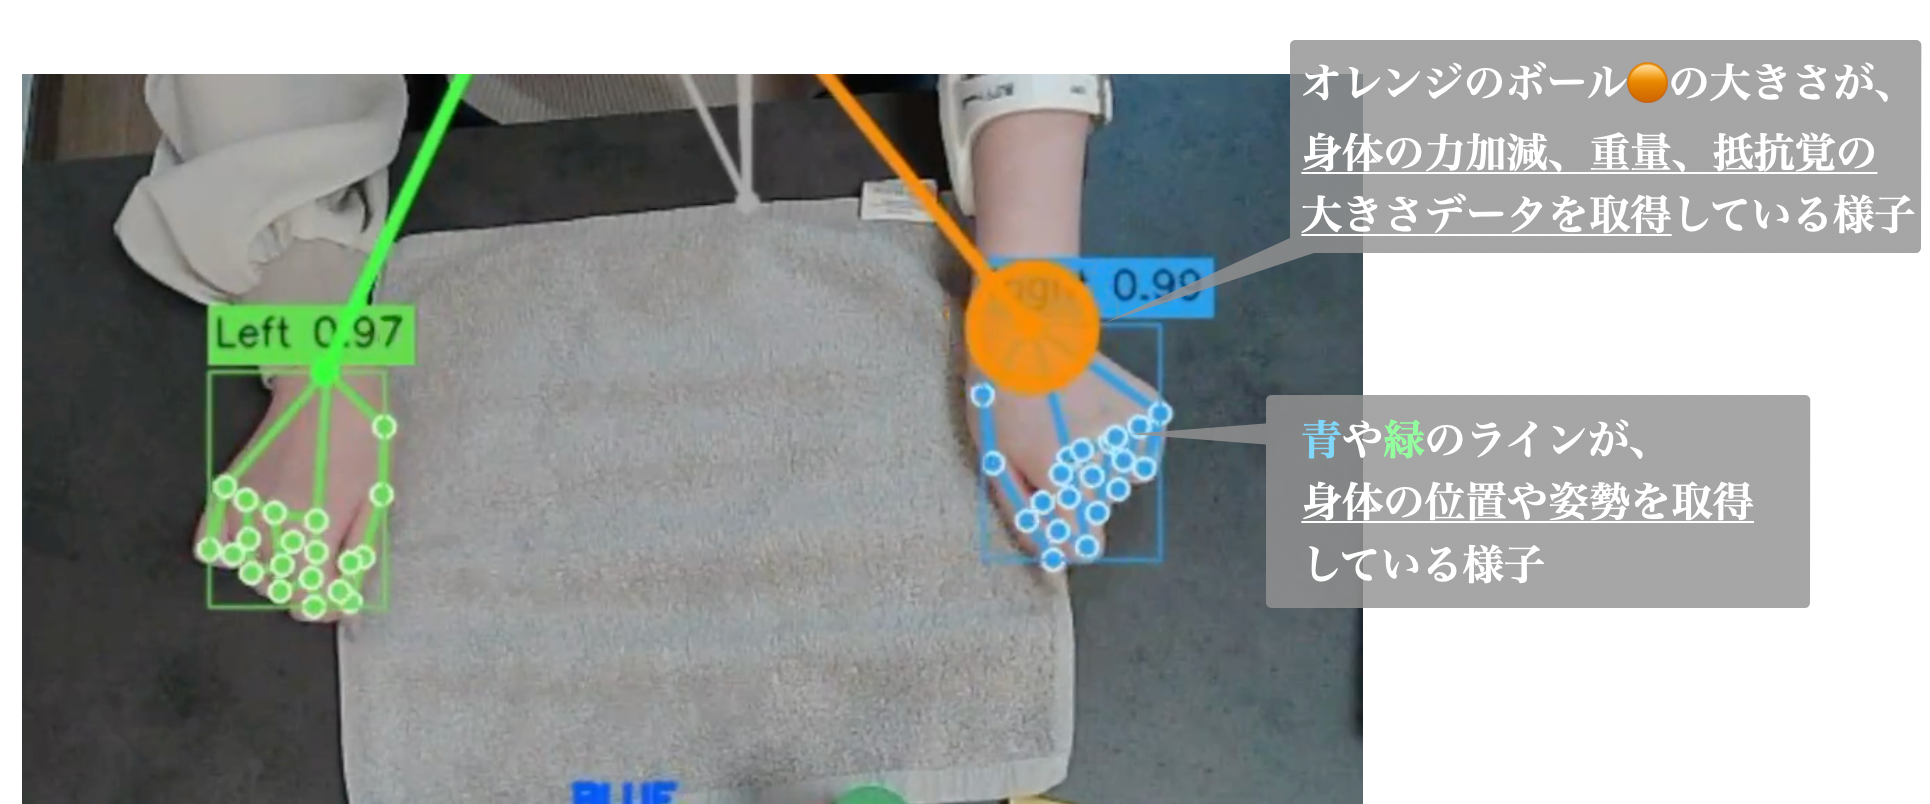
将人的本体感觉,包括姿势与动作,以及重量和阻力等力度感受,转化为物理AI的训练数据。
BodySharing® Physical AI利用少量记录了人类动作与力度的体验数据学习机器人任务,再生成包含动作与力度的控制信号,实现机器人自主控制。
人的本体感觉
姿势与力度
姿势与力度
BodySharing®
Physical AI学习体验数据
Physical AI学习体验数据
生成控制信号
实现自主控制
实现自主控制
EVALUATION
利用少量体验数据学习任务
人的体验数据量与任务成功率
15分钟 → 95%
人的体验数据任务成功率
3人 × 5分钟
22分钟 → 99%
人的体验数据任务成功率
11人 × 1分钟 × 2次
在内部评估中,双臂机器人Sciurus17搬运并整理方块和毛巾。每种条件均进行了100次试验。
所示时间是用于训练的体验数据时长,并非模型计算时间。
这两组实测条件的参与者构成不同。
所示时间是用于训练的体验数据时长,并非模型计算时间。
这两组实测条件的参与者构成不同。
TECHNOLOGY NOTE
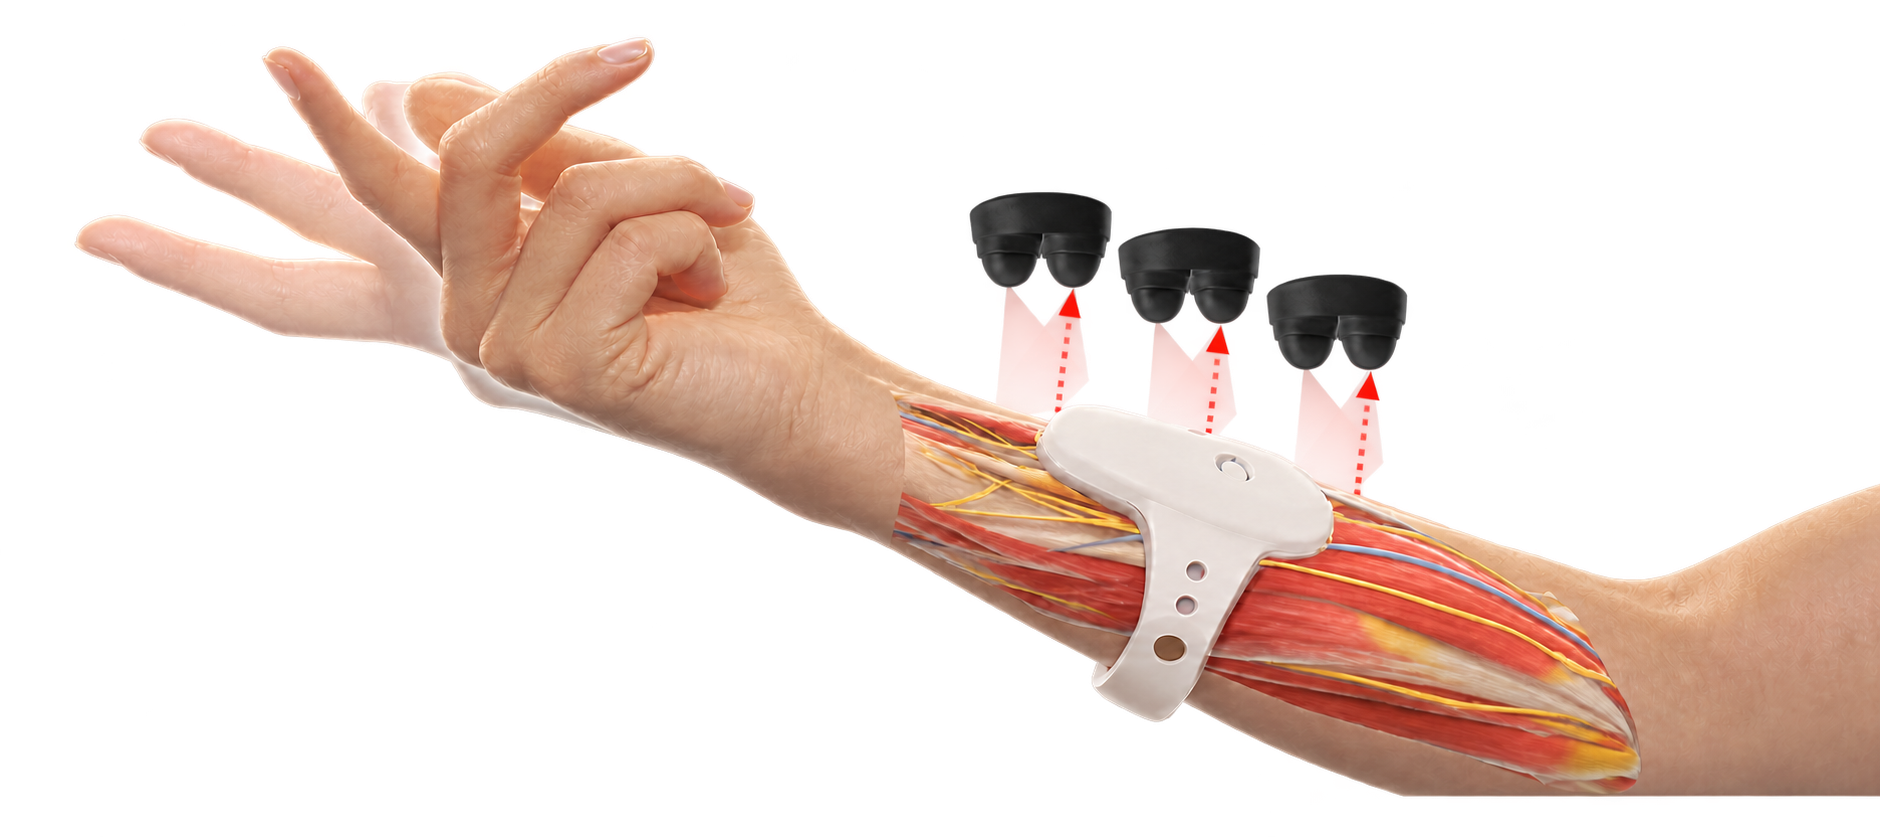
根据肌肉膨胀估计力度
肌肉形变传感器读取肌肉膨胀的变化,以估计施加的力度。
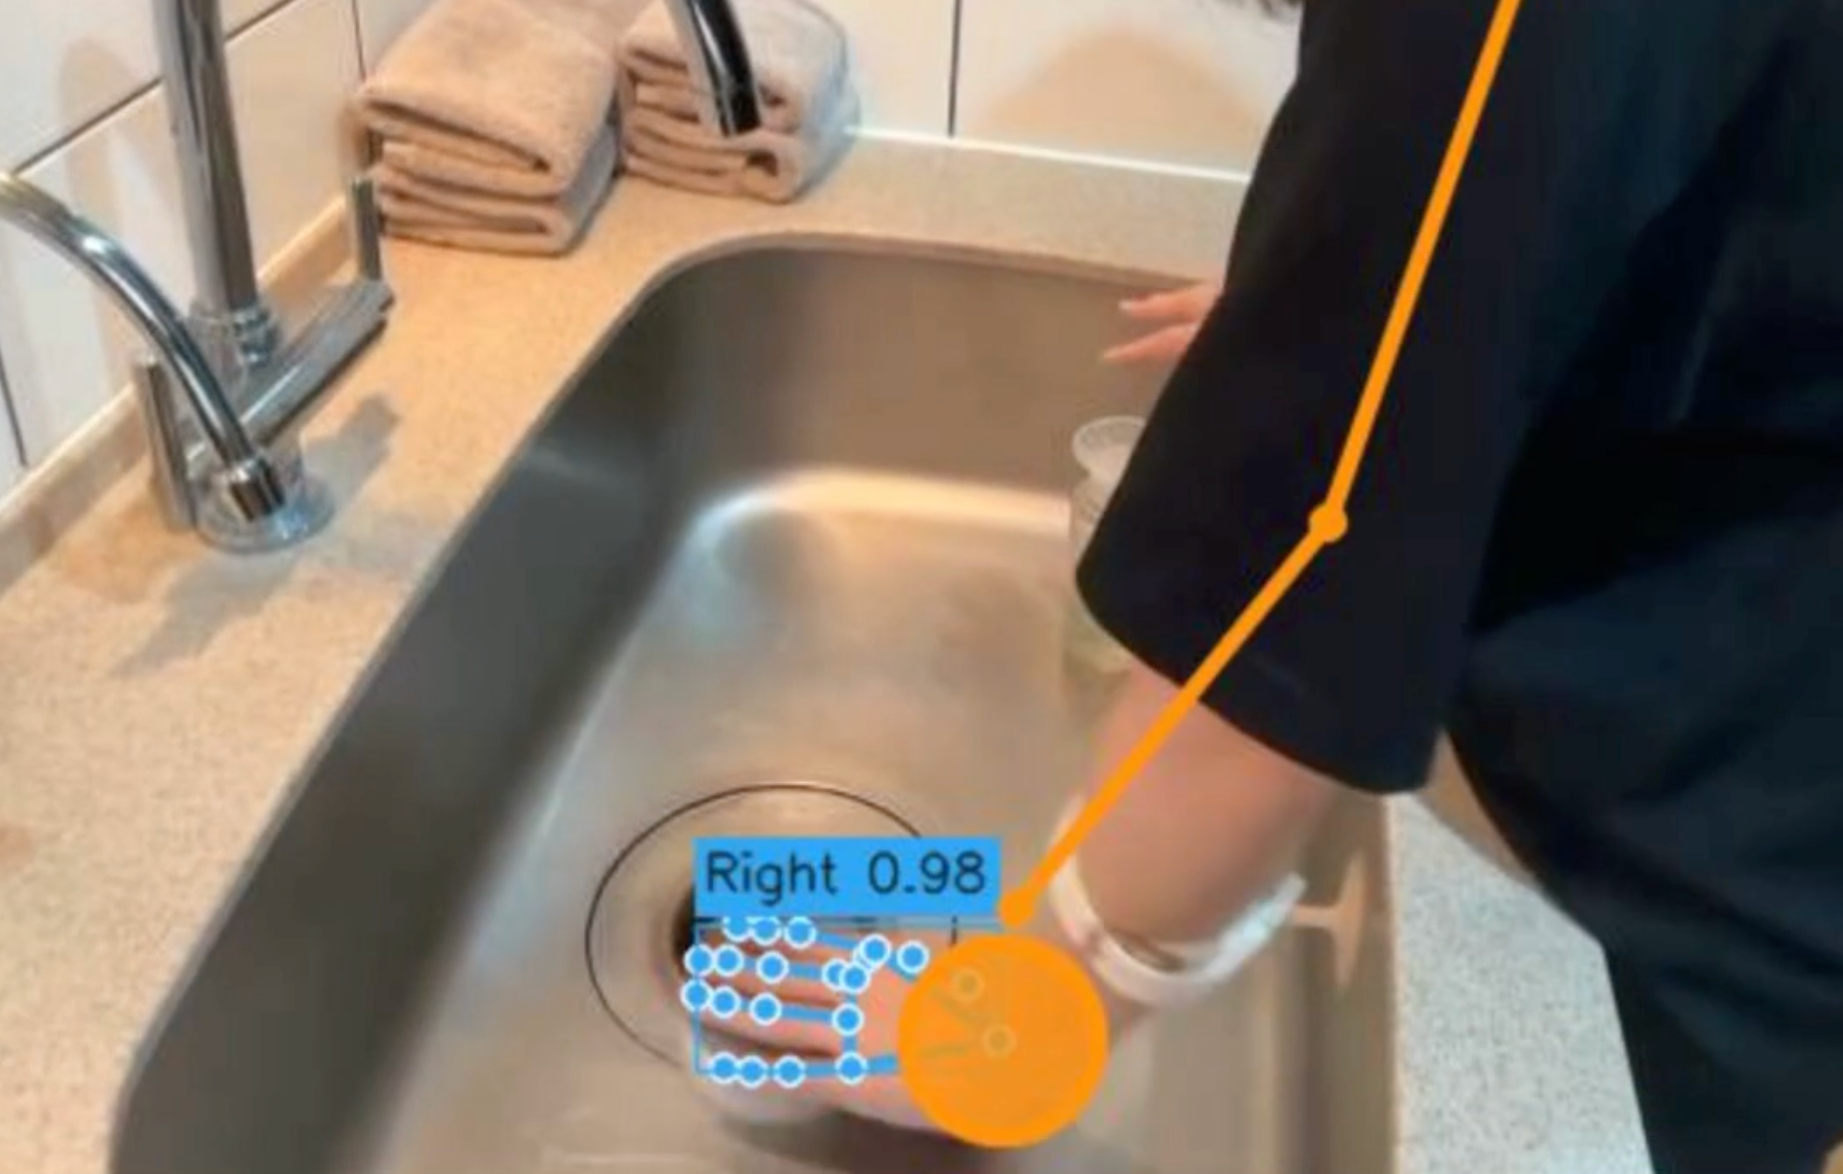
涉水环境中的数据采集
肌肉形变传感器采用光学方式,较能抵抗电气干扰和水造成的噪声,可用于涉水环境中的作业数据采集。使用时应遵循设备规格,选择合适的佩戴方式与使用环境。
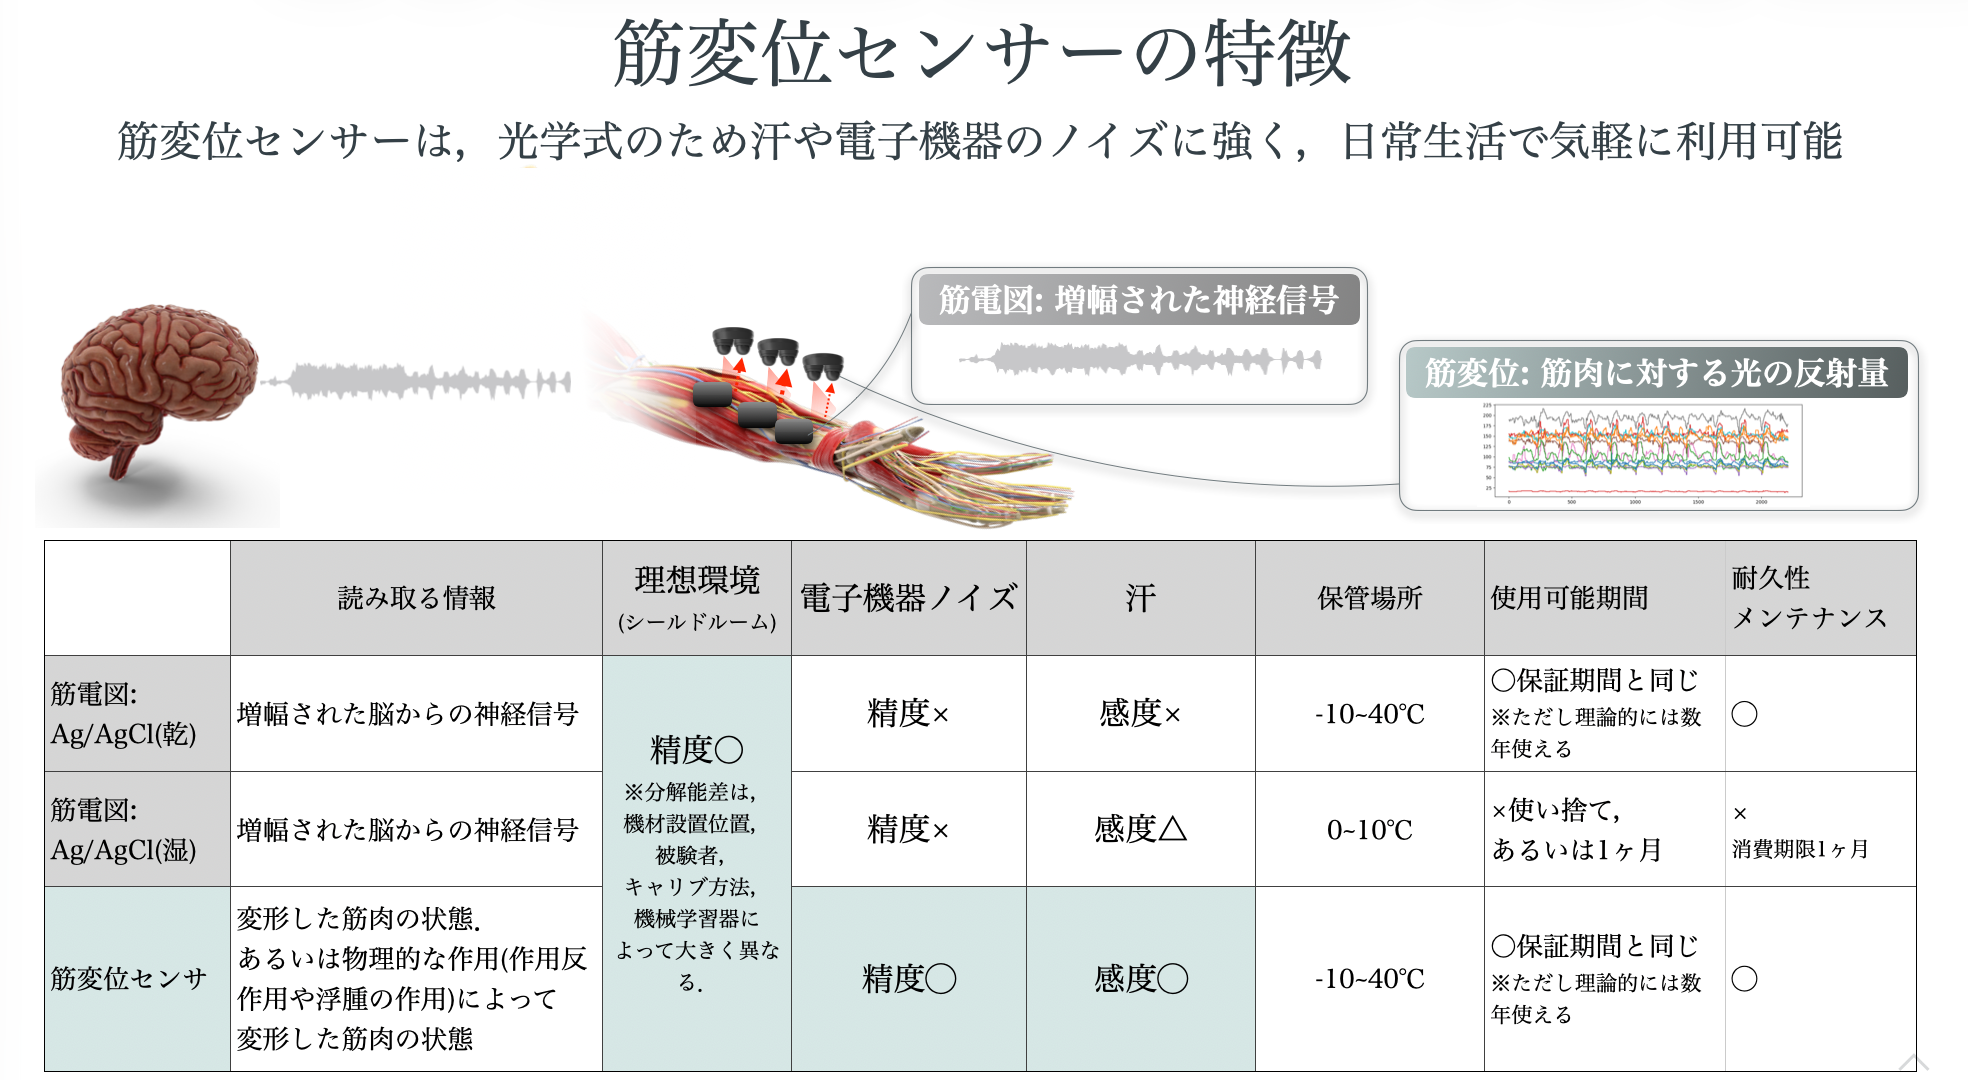
肌肉形变传感器与肌电图的比较
原图将读取神经信号的肌电图与读取肌肉形变状态的肌肉形变传感器进行比较。下表的符号和条件沿用原图。横向滚动可查看全部项目。
| 方式 | 电子设备噪声 | 汗液 | 保存温度 | 可使用期限 | 耐用性与维护 |
|---|---|---|---|---|---|
| 肌电图 Ag/AgCl(干式) | 精度 × | 灵敏度 × | −10〜40℃ | ○ 与保修期相同 原图注释:理论上可使用数年 | ○ |
| 肌电图 Ag/AgCl(湿式) | 精度 × | 灵敏度 △ | 0〜10℃ | × 一次性或一个月 | × 有效期:一个月 |
| 肌肉形变传感器 | 精度 ○ | 灵敏度 ○ | −10〜40℃ | ○ 与保修期相同 原图注释:理论上可使用数年 | ○ |
原图注明,在屏蔽室等理想环境下,肌电图的精度为○。分辨能力的差异会因设备安装位置、受试者、校准方法和机器学习模型而显著变化。
APPLICATIONS
商业应用场景
我们希望将人的动作与力度数据应用于多种工作场景。
工厂技能传承
构建家务服务
拓展娱乐体验
企业专属边缘物理AI
应用于现有机器人
物流搬运辅助
零售商品处理辅助
作业分析与培训支持
适用机器人 BodySharing® Physical AI已在xArm7和Sciurus17上完成实证。未来计划逐步支持配备夹爪、具有六个以上自由度的单臂和双臂机器人。
以上为设想的应用场景。适用机型和作业范围取决于具体规格与评估条件。
新闻资料包
可下载包含新闻资料和图片的ZIP文件。
下载新闻资料包 ↓商业应用咨询
我们可根据现场作业与需求,探讨合适的应用方式。
咨询商业应用 →如果无法通过表单提交,请发送邮件至info@H2L.jp。